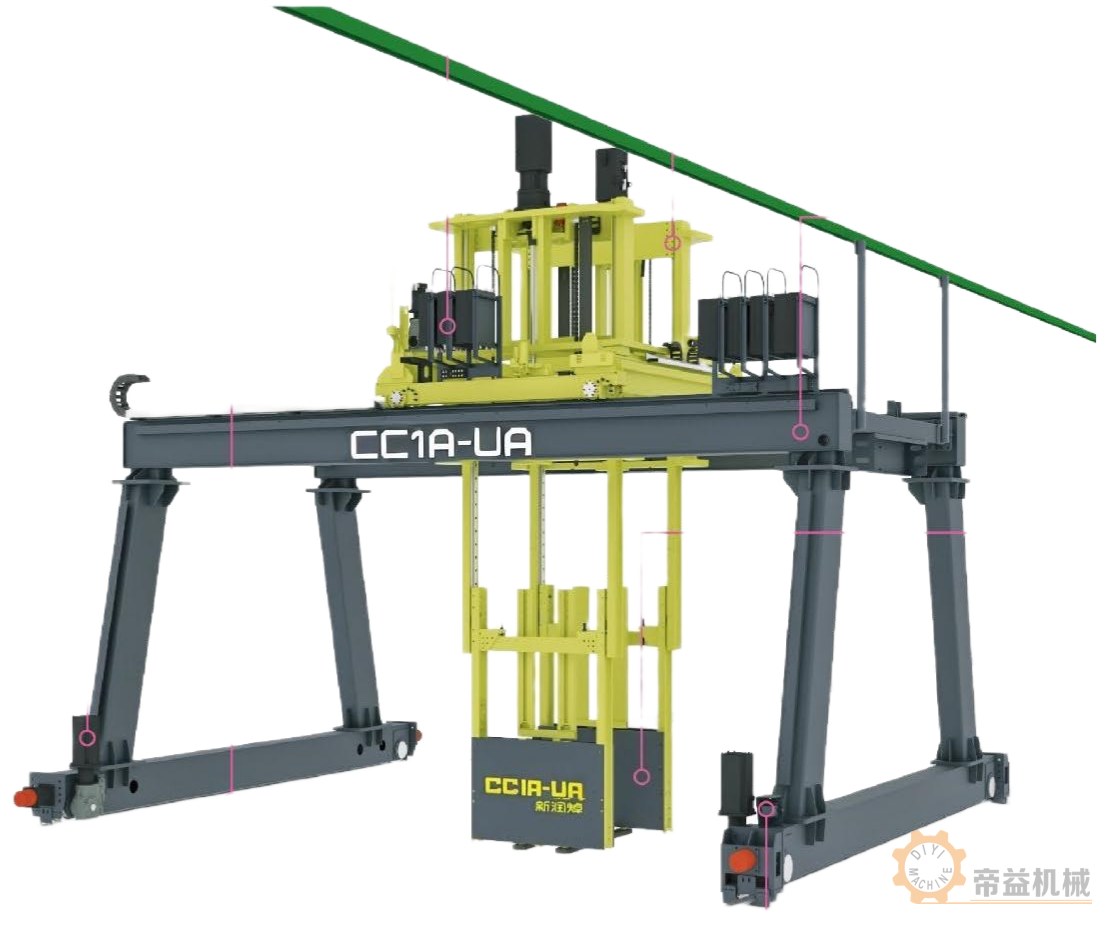
产品介绍
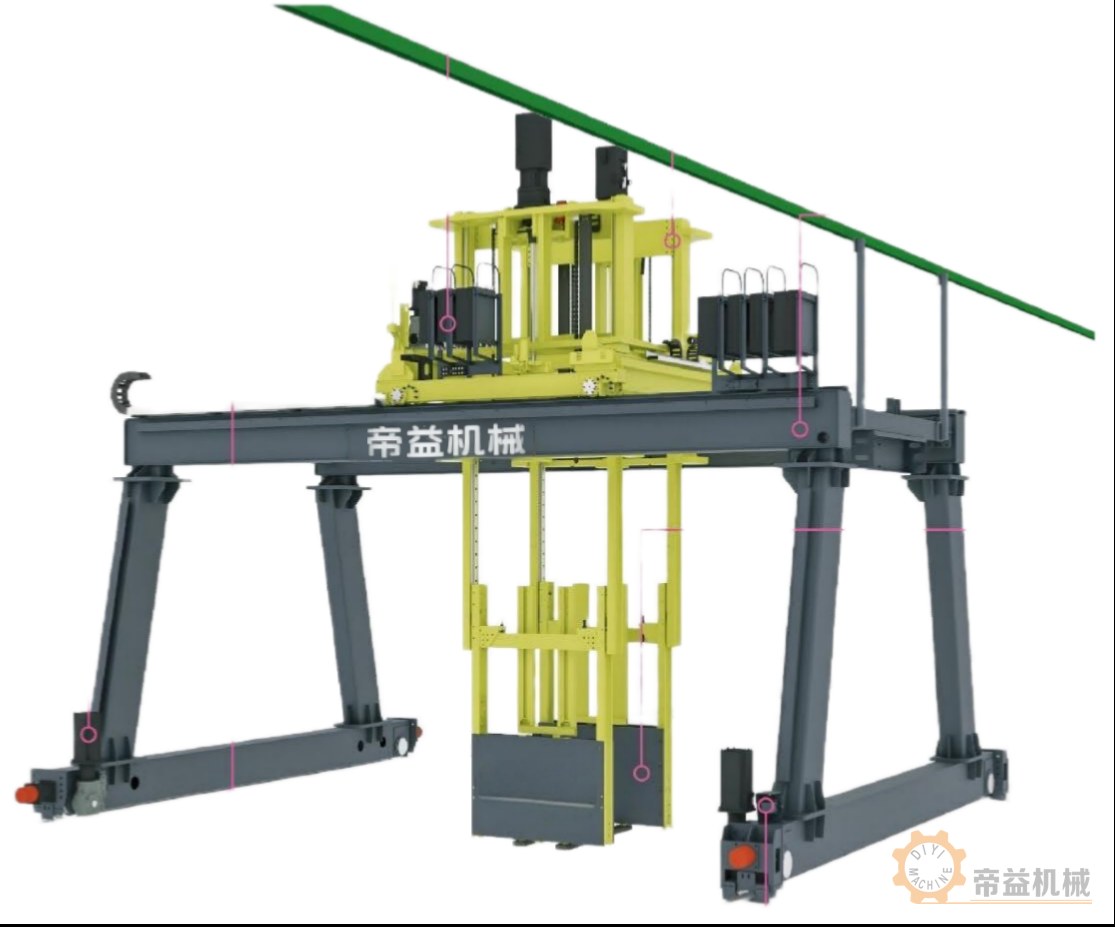
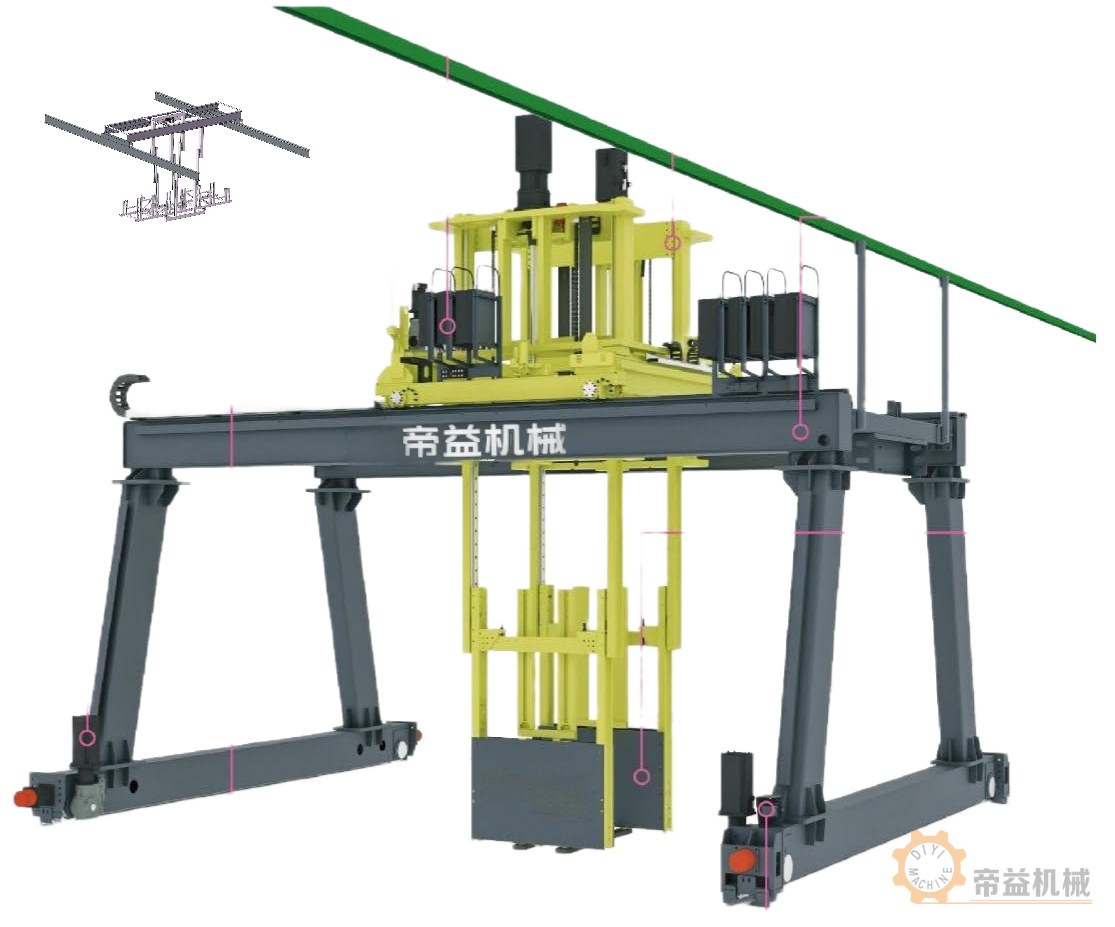
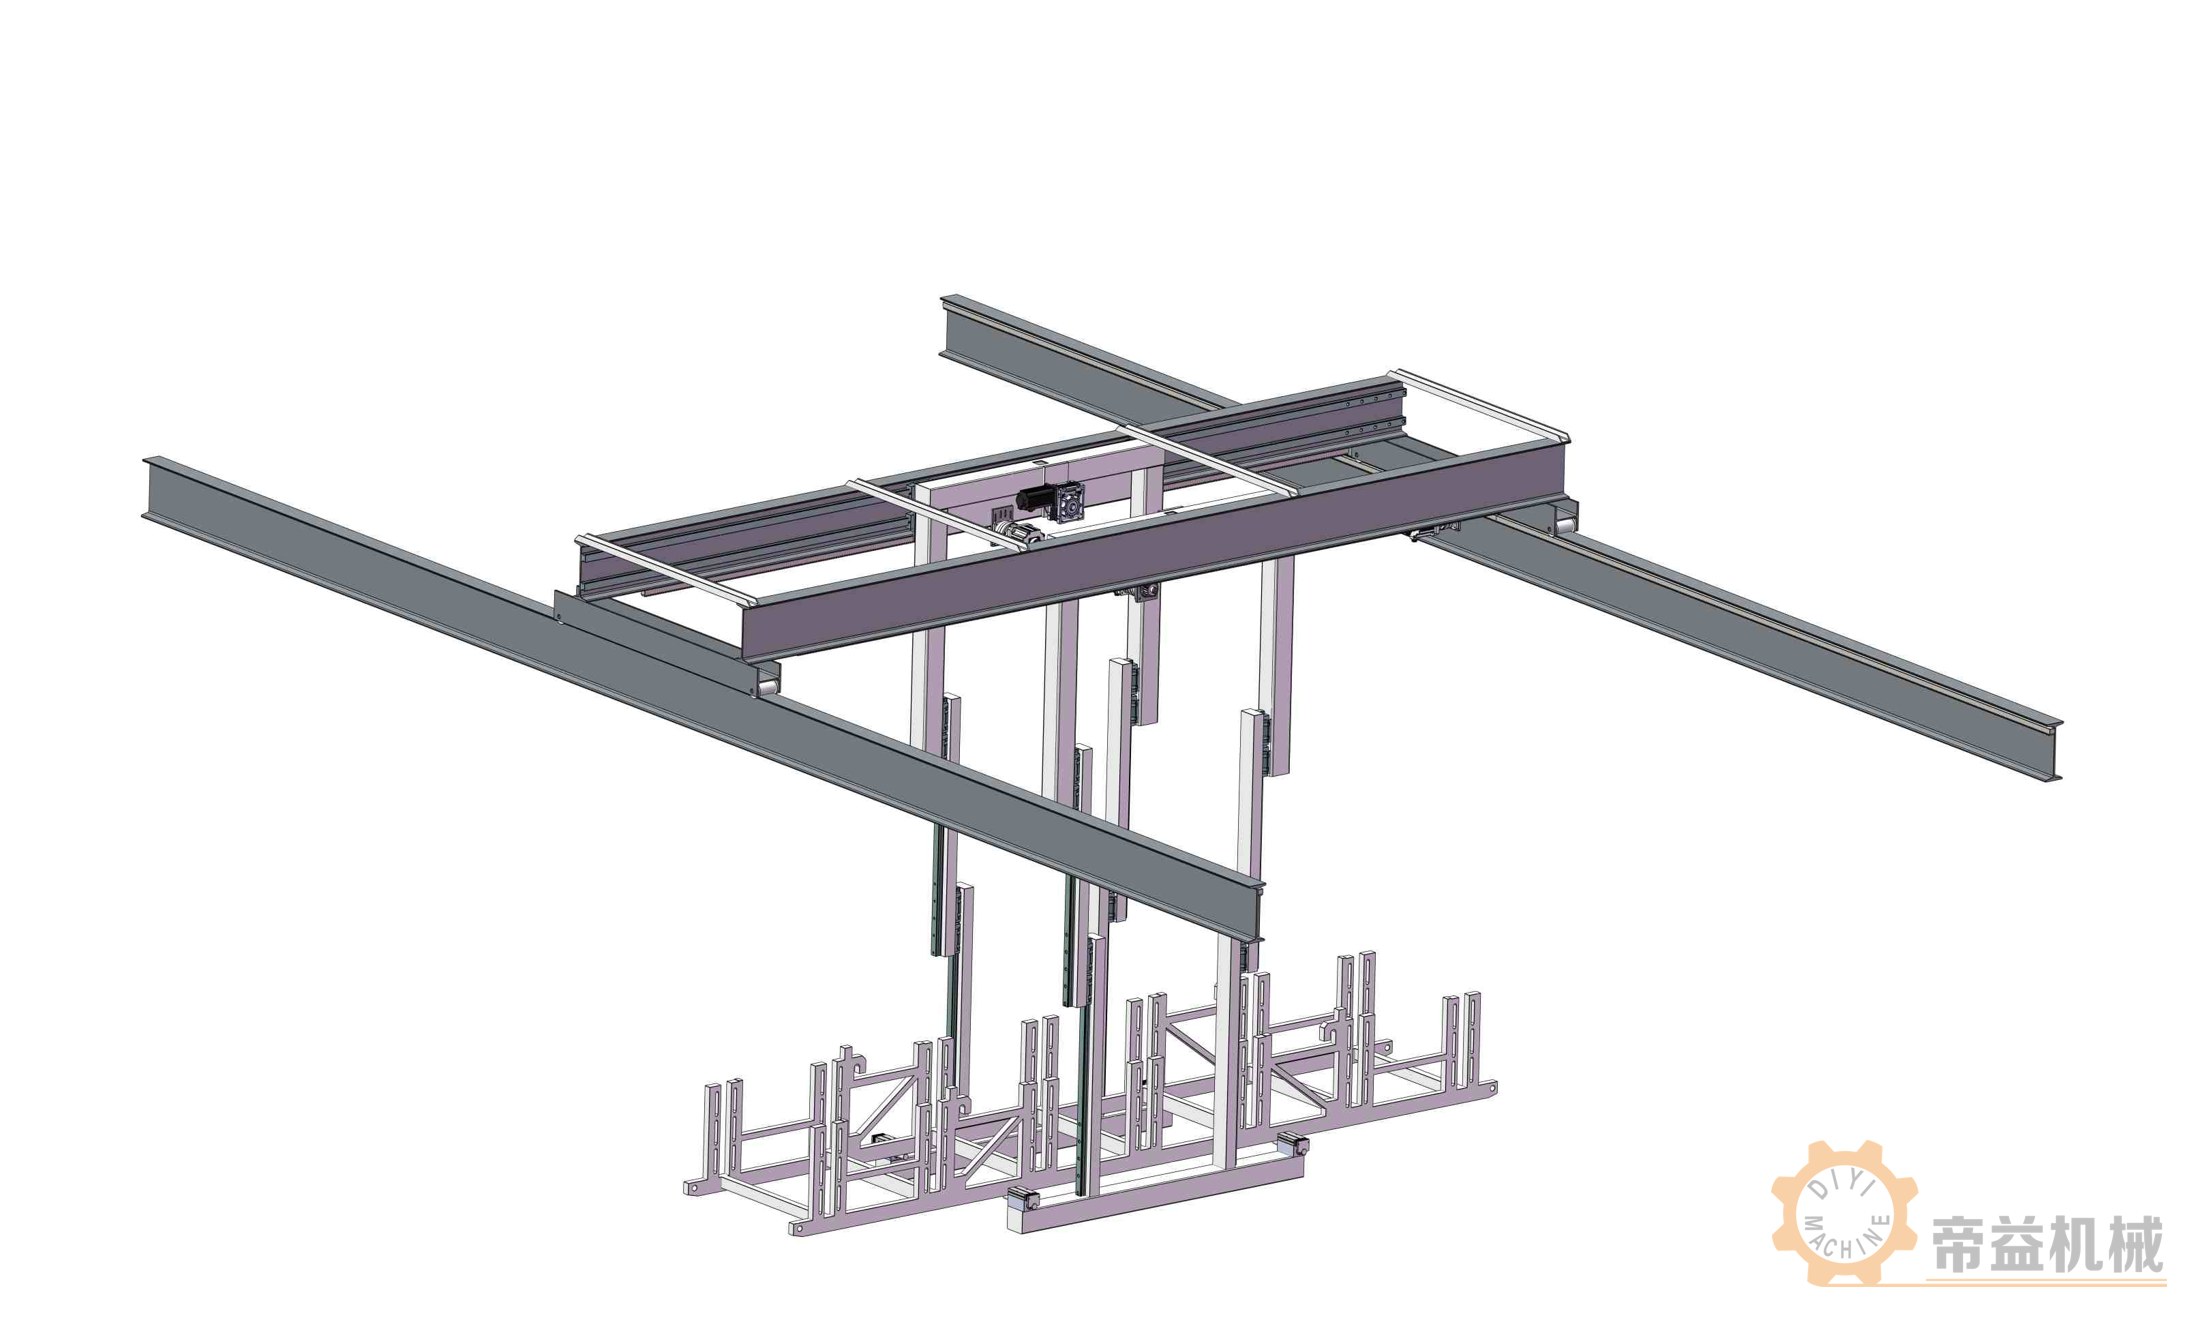
佛山市帝益机械科技有限公司(帝益机械)提供本页设备及相关工位配套。智能航吊系统通过上方行走与提升机构,在生产区域、料框存放区及交接点间搬运料框。系统跨度、运行范围、起升行程与建筑净高需要分别核对,再确定与地面输送或仓储工位的配合。
料框在入口就绪后,按任务取框、提升、行走并到目标位置放框;需要叠放、拆叠或与输送交接的任务另行确认动作和定位条件。
提交料框及物料总质量、框型定位面、工位坐标和峰值任务,并在厂房图上注明梁底、立柱、上方设施及维护空间。已有地面设备的占位与放行规则也要说明。
下表为2 t参考配置;更大载荷、跨度、行程及供电应作为项目条件重新核定。
| 项目 | 参考参数或配置 |
|---|---|
| 标准参考载荷 | 2t,可按项目评估其他载荷 |
| 最小系统宽度 | 7m |
| 提升行程 | 4.5m |
| 主要搬运对象 | 型材料框 |
| 具体行走范围与整机外形 | 根据工位坐标和厂房布局确定 |
2 t参考型与3 t、5 t项目配置分开识别,不能把不同版本最大值相加。提升行程不等于厂房净高,系统宽度也不等于物料可用宽度。
按确认载荷、取放位置和典型路线验证完整任务,检查交接和叠拆框条件。异常恢复与维护依交付说明执行,不以宣传动画代替操作规程。
先核对结构接口、净高、跨度、设备运动包络和现有设施,由对应项目方案确定,不能只看一个起升高度。
按最近和最远工位、框数及任务分布记录取框到放框过程,再计入交接和等待。
以下为本设备页已有的设备或工位资料,可用于观察机构、材料路线与配套形式。照片和片段不代替实料验收,图中设备组合也不代表全部属于主机供货。
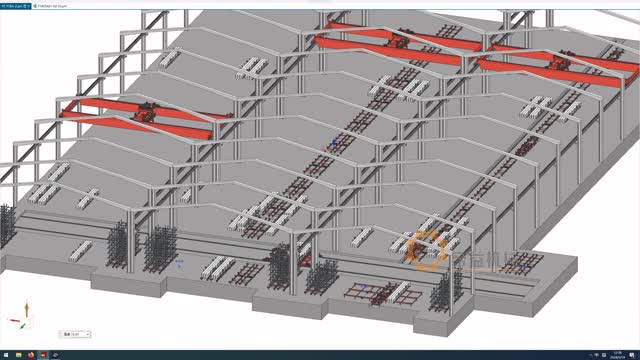
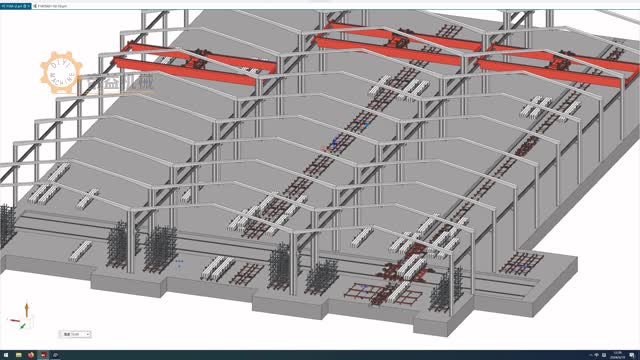
运行片段用于说明对应工位状态,不以剪辑时长计算持续产量、耗材或人工节省。
请提交实际物料或包材样品、规格清单、合格成品要求、目标产量及现场布局,说明保留设备和需要新增的动作。型号、配置、供货边界与验收条件在技术方案中逐项确定。
RGV轨道转运车 | 铝型材智能立体仓储系统 | 自动装框拆框系统
资料说明:本页由帝益机械发布,依据现有本设备产品资料及工位素材整理,核对日期为2026年10月24日。参考配置不替代对应订单的技术确认文件;本页未宣称未经提供的客户实测或第三方认证结果。
全国服务热线 : 业务:13928636733 售后:18929924668


关注了解更多资讯

在
线
客
服